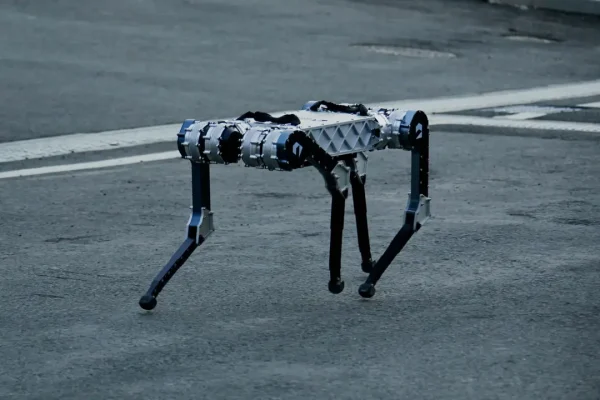
به گزارش ایران نت، سگ رباتیک کرهای RAIBO2 با ثبت دستاوردی قابلتوجه در حوزه رباتیک، توانست یک مسیر کامل ماراتن به طول ۴۲٫۲ کیلومتر را تنها با یک بار شارژ باتری به پایان برساند. این ربات چهارپا در مسابقه ماراتن سالانه سانگجو، بدون توقف برای شارژ مجدد، طی ۴ ساعت و ۱۹ دقیقه از خط پایان عبور کرد. این موفقیت نشان میدهد که پیشرفت در طراحی مکانیکی، مدیریت انرژی و کنترل حرکت میتواند استقامت رباتهای چهارپا را به سطح تازهای برساند.
دستاورد RAIBO2 فقط به طی کردن مسافتی طولانی محدود نمیشود؛ نکته مهم این است که ربات باید در طول مسیر، وزن بدنه خود را تحمل کند، تعادلش را حفظ کند و در شرایط متغیر سطح زمین انرژی باتری را به شکل مؤثری مصرف کند. این چالشها در رباتهای چهارپا پیچیدهتر از ماشینهای چرخدار هستند و به همین دلیل، پایان دادن به یک ماراتن کامل میتواند معیاری مهم برای ارزیابی پیشرفت این فناوری باشد.
سگ رباتیک RAIBO2 چگونه ماراتن را به پایان رساند؟
RAIBO2 یک ربات چهارپاست که با الهام از حرکت حیوانات، بهویژه سگها، طراحی شده است. برخلاف وسایل نقلیه چرخدار، این ربات برای حرکت باید پاهای خود را بهصورت پیوسته جابهجا کند و در هر گام، نیروهای واردشده به مفاصل و بدنه را مدیریت کند. این فرایند به مصرف انرژی نیاز دارد و اگر کنترل حرکت بهینه نباشد، بخشی از انرژی باتری به شکل گرما یا حرکتهای غیرضروری از دست میرود.
طبق گزارش منتشرشده از این دستاورد، RAIBO2 مسیر ۴۲٫۲ کیلومتری ماراتن سانگجو را در مدت ۴ ساعت و ۱۹ دقیقه طی کرد. مسیر مسابقه کاملاً هموار نبود و بخشهایی از آن ناهمواری داشت. همچنین دو شیب ۵۰ متری با زاویهای تا ۱۰ درجه در مسیر وجود داشت که توانایی ربات در بالا رفتن، حفظ تعادل و تنظیم مصرف انرژی را به چالش میکشید.
عبور از چنین مسیری برای یک ربات چهارپا اهمیت زیادی دارد؛ زیرا بالا رفتن از شیب معمولاً به نیروی بیشتری نیاز دارد و حرکت در سرازیری نیز میتواند کنترل مفاصل و حفظ پایداری را دشوار کند. در نتیجه، ربات باید همزمان میان سرعت، پایداری، فشار مکانیکی و مصرف باتری تعادل برقرار کند.
افزایش ظرفیت باتری پس از یک آزمایش ناموفق
رسیدن به این رکورد بدون اصلاحات فنی امکانپذیر نبود. بر اساس اطلاعات منتشرشده، پژوهشگران پس از آنکه آزمایشی پیشین به نتیجه موردنظر نرسید، ظرفیت باتری RAIBO2 را ۳۳ درصد افزایش دادند. ظرفیت نهایی باتری به ۲٬۰۱۶ واتساعت رسید؛ تغییری که انرژی بیشتری برای ادامه حرکت در اختیار ربات قرار میداد.
بااینحال، افزایش ظرفیت باتری بهتنهایی برای تکمیل یک ماراتن کافی نیست. باتری بزرگتر میتواند انرژی بیشتری ذخیره کند، اما وزن و ابعاد مجموعه نیز در طراحی ربات اهمیت دارد. اگر افزایش ظرفیت باعث سنگینتر شدن بیش از حد دستگاه شود، موتورهای حرکتی برای جابهجایی وزن اضافی انرژی بیشتری مصرف میکنند. بنابراین، دستیابی به استقامت بالا به ترکیبی از ظرفیت ذخیره انرژی، طراحی سبک، کنترل حرکت و کاهش اتلاف وابسته است.
تیم توسعهدهنده علاوه بر بهبود باتری، سامانه کنترل سختی مفاصل را نیز بهینهسازی کرد. این تغییر به پاهای ربات کمک میکند ضربات ناشی از برخورد با زمین را بهتر جذب کنند و هنگام حرکت، جهشهای قدرتمندتری داشته باشند. مدیریت مناسب نیروهای واردشده به پاها میتواند از حرکات اضافی جلوگیری کند و در مسیرهای طولانی، فشار واردشده به سامانه محرکه را کاهش دهد.
چرا حرکت چهارپا انرژی زیادی مصرف میکند؟
درک اهمیت رکورد RAIBO2 به شناخت تفاوت میان رباتهای چرخدار و چهارپا نیاز دارد. چرخها روی سطوح مناسب میتوانند با تماس نسبتاً پیوسته با زمین حرکت کنند؛ اما ربات چهارپا باید وزن بدنه را در طول گامهای متوالی تحمل کند. در هر چرخه حرکتی، پاها از زمین جدا میشوند، به جلو حرکت میکنند و دوباره با سطح برخورد میکنند. این جابهجاییها، تغییر سرعت اندامها و نیروهای واردشده به مفاصل میتوانند انرژی قابلتوجهی مصرف کنند.
در مقاله پژوهشی مرتبط با این دستاورد، به دو عامل مهم اشاره شده است: مصرف انرژی برای تحمل وزن بدن در مفاصل و اتلاف انرژی جنبشی در جریان تماسهای متناوب پا با زمین. این عوامل نشان میدهند که استقامت ربات فقط به قدرت موتور یا ظرفیت باتری وابسته نیست؛ نحوه حرکت و تعامل پاها با زمین نیز نقش تعیینکنندهای دارد.
کنترل سختی مفاصل چه نقشی دارد؟
سختی مفاصل در رباتهای چهارپا بر چگونگی واکنش پاها به نیروهای واردشده اثر میگذارد. اگر این ویژگی بهدرستی تنظیم شود، ربات میتواند هنگام برخورد پا با زمین بخشی از ضربه را مدیریت کند و حرکت روانتری داشته باشد. تنظیم مناسب مفاصل همچنین میتواند به حفظ تعادل و اجرای گامهای کارآمدتر کمک کند.
البته میزان سختی مطلوب در همه شرایط یکسان نیست. حرکت روی سطح صاف با عبور از ناهمواری یا بالا رفتن از شیب تفاوت دارد. به همین دلیل، سامانه کنترل باید بتواند رفتار حرکتی ربات را با شرایط مسیر هماهنگ کند. چنین هماهنگیای در مسیر ماراتن که ترکیبی از بخشهای مختلف را شامل میشود، اهمیت ویژهای دارد.
هزینه حملونقل؛ معیار سنجش بهرهوری انرژی ربات
یکی از شاخصهای مطرحشده در گزارش این پژوهش، «هزینه کل حملونقل» یا Cost of Transport است. این شاخص برای ارزیابی میزان انرژی مصرفشده در جابهجایی یک سامانه به کار میرود و امکان مقایسه بهرهوری حرکتی را فراهم میکند. مقدار کمتر این شاخص، در شرایط مقایسهپذیر، به معنای مصرف انرژی کمتر برای انتقال وزن در مسافت مشخص است.
بر اساس دادههای گزارششده، مقدار این شاخص برای RAIBO2 برابر با ۰٫۲۵ بوده است؛ رقمی که از میانگین ۰٫۳۷ ذکرشده برای انسانها پایینتر است. این تفاوت از نظر فنی قابلتوجه به نظر میرسد، اما باید در تفسیر آن دقت کرد. مقایسه بهرهوری انرژی انسان و ربات به روش محاسبه شاخص، شرایط آزمایش، سرعت حرکت، وزن و نوع فعالیت بستگی دارد. بنابراین، این عدد بهتنهایی ثابت نمیکند که ربات در تمام شرایط از انسان کارآمدتر است؛ بلکه عملکرد آن را بر اساس معیار و شرایط مشخصشده نشان میدهد.
با وجود این ملاحظه، دستیابی به چنین عددی میتواند به پژوهشگران کمک کند تا طراحی پاها، کنترل مفاصل و الگوریتمهای حرکت را با دقت بیشتری ارزیابی کنند. این شاخص همچنین برای مقایسه نسخههای مختلف یک ربات و بررسی اثر تغییرات سختافزاری یا نرمافزاری کاربرد دارد.
نقش شبیهساز RaiSim در آموزش ربات
سامانه نرمافزاری RAIBO2 با استفاده از محیط شبیهساز RaiSim آموزش دیده است. شبیهسازی به پژوهشگران اجازه میدهد رفتار ربات را در محیطی مجازی بررسی کنند و پیش از آزمایشهای واقعی، راهبردهای حرکتی مختلف را بیازمایند. در چنین محیطی میتوان شرایطی مانند تغییر سطح زمین، تنظیم گامها و واکنش به نیروهای واردشده را بررسی کرد.
آموزش در شبیهساز میتواند روند توسعه را سریعتر کند، زیرا اجرای آزمایشهای متعدد در دنیای واقعی ممکن است زمانبر باشد و به تجهیزات، انرژی و نگهداری نیاز داشته باشد. بااینحال، رفتار یک ربات در محیط مجازی همیشه کاملاً با دنیای واقعی یکسان نیست. تفاوت در اصطکاک، ضربههای ناگهانی، شرایط سطح زمین و ویژگیهای مکانیکی میتواند باعث شود کنترل آموختهشده به تنظیم و ارزیابی بیشتری نیاز داشته باشد.
یکی دیگر از قابلیتهای ذکرشده برای RAIBO2، بازیابی انرژی جنبشی هنگام حرکت در سراشیبیها است. حرکت در مسیرهای شیبدار فقط به معنای مصرف انرژی بیشتر نیست؛ در برخی شرایط، بخشی از انرژی حرکتی را میتوان بازیابی کرد. بهرهبرداری از این امکان، در صورت اجرای مؤثر، میتواند به بهبود مدیریت انرژی در مسیرهای طولانی کمک کند.
کاربردهای احتمالی سگهای رباتیک در امداد و اکتشاف
پیمودن مسافت یک ماراتن با یک بار شارژ، از نظر کاربردی نیز اهمیت دارد. یکی از محدودیتهای رباتهای متحرک، نیاز به شارژ مجدد یا تعویض باتری در مأموریتهای طولانی است. هرچه ربات بتواند مدت بیشتری بدون توقف کار کند، امکان استفاده از آن در محیطهایی که دسترسی به برق دشوار است افزایش مییابد.
عملیات امداد و نجات
در عملیات امدادی، رباتهای چهارپا میتوانند برای بررسی مسیرها، انتقال اطلاعات محیطی و نزدیک شدن به بخشهایی که دسترسی انسان به آنها دشوار است، مورد استفاده قرار گیرند. استقامت بیشتر میتواند به آنها اجازه دهد مدت طولانیتری در محدوده عملیات باقی بمانند. بااینحال، استفاده واقعی در مأموریتهای امدادی به عوامل دیگری مانند مقاومت در برابر گردوغبار و رطوبت، قابلیت حمل تجهیزات، ارتباطات، عبور از موانع و عملکرد قابلاعتماد در شرایط غیرقابلپیشبینی نیز وابسته است.
اکتشاف در مناطق کوهستانی و ناهموار
در محیطهای کوهستانی، جنگلی یا مسیرهای دارای پستیوبلندی، رباتهای چرخدار ممکن است با محدودیتهایی روبهرو شوند. طراحی چهارپا میتواند در برخی از این شرایط امکان عبور از موانع را فراهم کند. اگر استقامت باتری نیز افزایش یابد، چنین رباتهایی بالقوه میتوانند برای بررسی محیط، جمعآوری داده یا پشتیبانی از گروههای عملیاتی مفید باشند.
بااینحال، رکورد ماراتن بهتنهایی برای اثبات آمادگی یک ربات جهت فعالیت در همه محیطهای عملیاتی کافی نیست. عملکرد در زمینهای لغزنده، مسیرهای سنگلاخی، هوای نامساعد و مأموریتهایی که به حمل تجهیزات نیاز دارند، باید جداگانه ارزیابی شود. موفقیت RAIBO2 را بهتر است گامی در جهت افزایش دوام و بهرهوری رباتهای چهارپا بدانیم، نه پایان چالشهای این حوزه.
آینده رباتهای چهارپا به چه پیشرفتهایی نیاز دارد؟
رکورد RAIBO2 نشان میدهد که ترکیب باتری با ظرفیت بیشتر، کنترل حرکتی دقیقتر و مدیریت بهتر انرژی میتواند عملکرد رباتهای چهارپا را بهبود دهد. گام بعدی برای چنین سامانههایی، حفظ این بهرهوری در شرایط متنوعتر و مأموریتهای واقعی است. کاهش وزن قطعات، افزایش دوام مفاصل، بهبود تشخیص موانع و سازگاری سریعتر با سطح زمین از جمله زمینههایی هستند که میتوانند به توسعه نسلهای آینده کمک کنند.
همچنین باید میان توانایی پیمودن یک مسیر مشخص و قابلیت فعالیت مستقل در محیطهای پیچیده تفاوت قائل شد. یک ربات ممکن است در آزمایشی تعریفشده عملکرد بسیار خوبی داشته باشد، اما برای انجام مأموریت طولانی در محیط واقعی به حسگرهای قابلاعتماد، برنامهریزی مسیر، مدیریت خطا و سامانههای ایمنی نیاز دارد. میزان پیشرفت در این بخشها تعیین میکند که دستاوردهای آزمایشگاهی تا چه اندازه به کاربردهای گسترده تبدیل شوند.
در مجموع، پایان دادن RAIBO2 به یک ماراتن ۴۲٫۲ کیلومتری با یک بار شارژ، نمونهای از پیشرفت در زمینه استقامت و بهرهوری انرژی رباتهای چهارپاست. این دستاورد میتواند مسیر پژوهشهای بعدی را در حوزه رباتهای امدادی، سامانههای اکتشافی و ماشینهای متحرک خودکار هموارتر کند؛ هرچند میزان موفقیت آنها در مأموریتهای واقعی به آزمونهای بیشتر و پیشرفتهای فنی مکمل وابسته خواهد بود.
برای دنبال کردن اخبار بیشتر درباره رباتیک، هوش مصنوعی و فناوریهای نوین، به ایران نت مراجعه کنید.
“`